2026年9月,数学与统计科学学院数学专业2024级研究生钟恺晨以第一作者身份,在国际期刊Ocean Engineering(中科院TOP期刊,最新影响因子6.3)上发表了题为“Flexible disturbance rejection tracking control for autonomous underwater vehicles with prescribed performance”的学术论文,bw必威西汉姆联官网首页为第一署名单位。
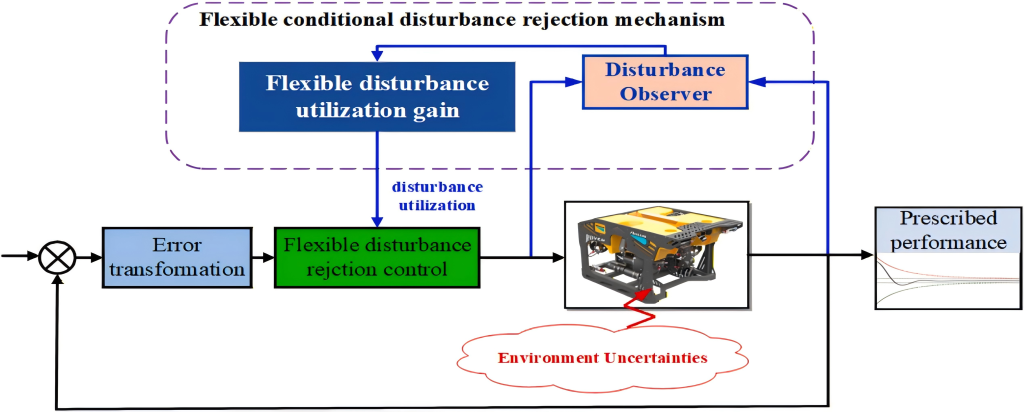
该研究针对未知扰动环境下自主水下航行器的预设性能轨迹跟踪控制问题展开攻关,提出一种灵活的柔性条件抗扰控制方法,为自主水下航行器运动抗干扰控制领域提供了新的技术思路。该方法通过辨别扰动对跟踪性能的影响,设计柔性扰动利用机制来合理利用有利于改善跟踪性能的扰动,从而再减少不必要的抗干扰补偿动作的同时保持系统的稳定性,结合预设性能函数改善了系统的瞬态性能并保持稳态收敛性能,有效地提升了系统的控制能效;预设性能控制、扰动观测器与柔性抗干扰机制的有机结合达成了在误差满足预设约束的前提下,保证了控制输入的合理性和能耗效率,实现了鲁棒、高精度的轨迹跟踪。(数学与统计科学学院 通讯员:马亚杰 张怡源)